澳门格兰披治大赛车在狭窄街巷里把速度与护栏贴得很近,车身姿态感知因此成为弯道极限更可控的关键。它让车手和工程师不只凭感觉判断抓地,而能看见车身俯仰、侧倾和轮胎负荷在高速直道重刹与发夹弯切换间的实时变化,更早识别失控前兆,值得关注。 澳门格兰披治大赛车近年把车身姿态感知带入赛车调校与比赛运行,通过惯性测量单元、悬架位移传感器、轮速与转向角信号,记录车身在颠簸和侧向力下的细微动作,为弯道判断留下可追踪的数据底稿。这些信号不再只服务单圈复盘,也进入实时显示与工程决策。 澳门格兰披治大赛车的车身姿态感知不靠单一传感器,而是把惯性测量单元装在靠近重心位置,配合悬架位移计读取四个车轮的相对行程。这样能分辨俯仰来自制动还是路面起伏,也能看清侧倾由转向输入还是抓地变化引起,避免把不同来源的动作混在一起判断。 这些数据经车载融合后变成车手可读的姿态曲线和工程团队可用的数值窗口。澳门格兰披治大赛车弯多且短,屏幕不能堆信息,系统只突出侧倾角、俯仰变化和单轮载荷异常,让提示在进入弯心前出现。车手不必分神读全部通道,只在关键节点接收一个明确信号。 车身姿态感知把车手身体感受到的晃动转成可对照的曲线。澳门格兰披治大赛车车手在发夹弯前重刹时,若俯仰变化超过预期,团队可判断制动平衡或悬架支撑需要调整,而不是等到轮胎锁死才补救。这种提前量让调校更接近真实极限。也减少盲目试错。 澳门格兰披治大赛车的东望洋赛道由街道、坡道和高速直道拼成,护栏近、缓冲区少,车身姿态一旦越界,修正空间很窄。感知系统在这里不是锦上添花,而是把风险提前摊开,让车手在弯前就知道车身是否已经吃满抓地。这种赛道性格放大了姿态数据的价值。 弯道极限不是单一抓地数字,而是轮胎、悬架、空气动力和路面附着力共同作用的结果。澳门格兰披治大赛车在低速发夹弯与高速弯之间切换,载荷转移快,车手很难凭身体感觉始终抓住临界点,姿态感知把临界前的细微信号放大。让极限从模糊经验变成可讨论的区间。 姿态感知把车身动作拆成可比较的片段,车手在入弯、弯心和出弯各看到不同负荷。澳门格兰披治大赛车的工程团队据此调整差速器、制动分配和悬架阻尼,让车辆在接近极限时仍保持可预测,减少突然失去抓地的可能。模拟器可预测意味着车手敢在下一圈多推一点。 车身姿态感知并不替代车手,而是给电子控制提供更准确的输入。澳门格兰披治大赛车在湿滑或路面温度变化时,系统能更早发现单轮打滑和车身侧倾异常,让牵引力控制与制动稳定系统介入得更柔和,保留车手对弯道的控制权。这种协同把极限控制从硬切断变成细调节。 轮胎负荷是弯道极限的核心线索。澳门格兰披治大赛车通过悬架位移与车身侧倾数据,推算四个车轮的载荷转移,判断内侧轮胎是否离地、外侧轮胎是否过载,从而在调校上找到更稳的平衡,避免只盯圈速而忽略轮胎的承受边界。载荷曲线让悬架设定有据可依。 在比赛周末,车身姿态感知的价值同时落在圈速和安全上。澳门格兰披治大赛车车手能更早确认车辆在颠簸路段的稳定性,工程师也能用数据解释某一段突然变慢的原因,减少靠猜测做决定,让每一次进站调整更有针对性。圈速提升来自更稳定的极限,而不是冒险。 赛后回放把车身姿态与车手操作、赛道位置叠在一起。澳门格兰披治大赛车的团队能看清哪个弯角车身多余晃动最多,哪次制动让前轴负荷过早转移,再用模拟器验证新的悬架与制动设定,把一次比赛的数据沉淀成下一场的基准。回放不是追责,而是找可复制的稳定做法。 姿态数据进入模拟器后,车手能在同一套弯道模型里反复练习临界状态。澳门格兰披治大赛车的年轻车手借此熟悉东望洋赛道的坡度与护栏距离,把车身侧倾和俯仰变化与操作对应起来,训练不再只靠真实比赛积累,也能降低试错成本。这种对应关系一旦建立,临场判断会更快。 车身姿态感知在澳门格兰披治大赛车积累的标定经验,也会流向量产高性能车与赛道日车型。更细的姿态测量让弯道极限控制从少数高手的直觉,变成可训练、可验证的工程方法,赛事因此不只是速度展示,也成为安全与技术的试验场。经验外溢让街道赛的价值延伸到日常驾驶。 往后车身姿态感知会更轻、更快、更贴近实时控制。澳门格兰披治大赛车仍会用东望洋赛道检验这套能力,让车手在护栏旁更清楚地知道极限在哪里,也让弯道极限更可控从一句目标变成每圈可重复的动作,同时把安全冗余留给意外。这条技术路径不会停在单圈数据上。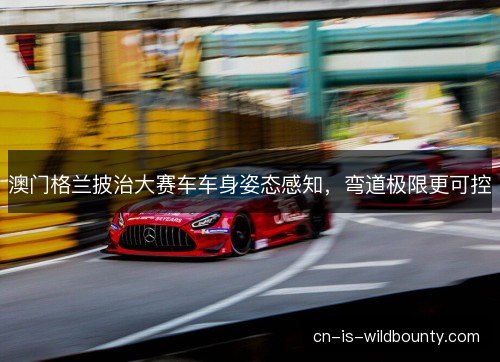


 扫一扫微信交流